Motor de física dos eRoutes
Física que você sente.
A Ride Cave resolve equações de força newtonianas a cada atualização do seu pedal. Inércia real nas descidas, resistência de rolamento que depende da superfície, arrasto aerodinâmico por tipo de bike e limites automáticos de velocidade nas curvas calculados a partir dos dados de GPS da sua rota.
O modelo
Velocidade baseada em forças, com inércia real
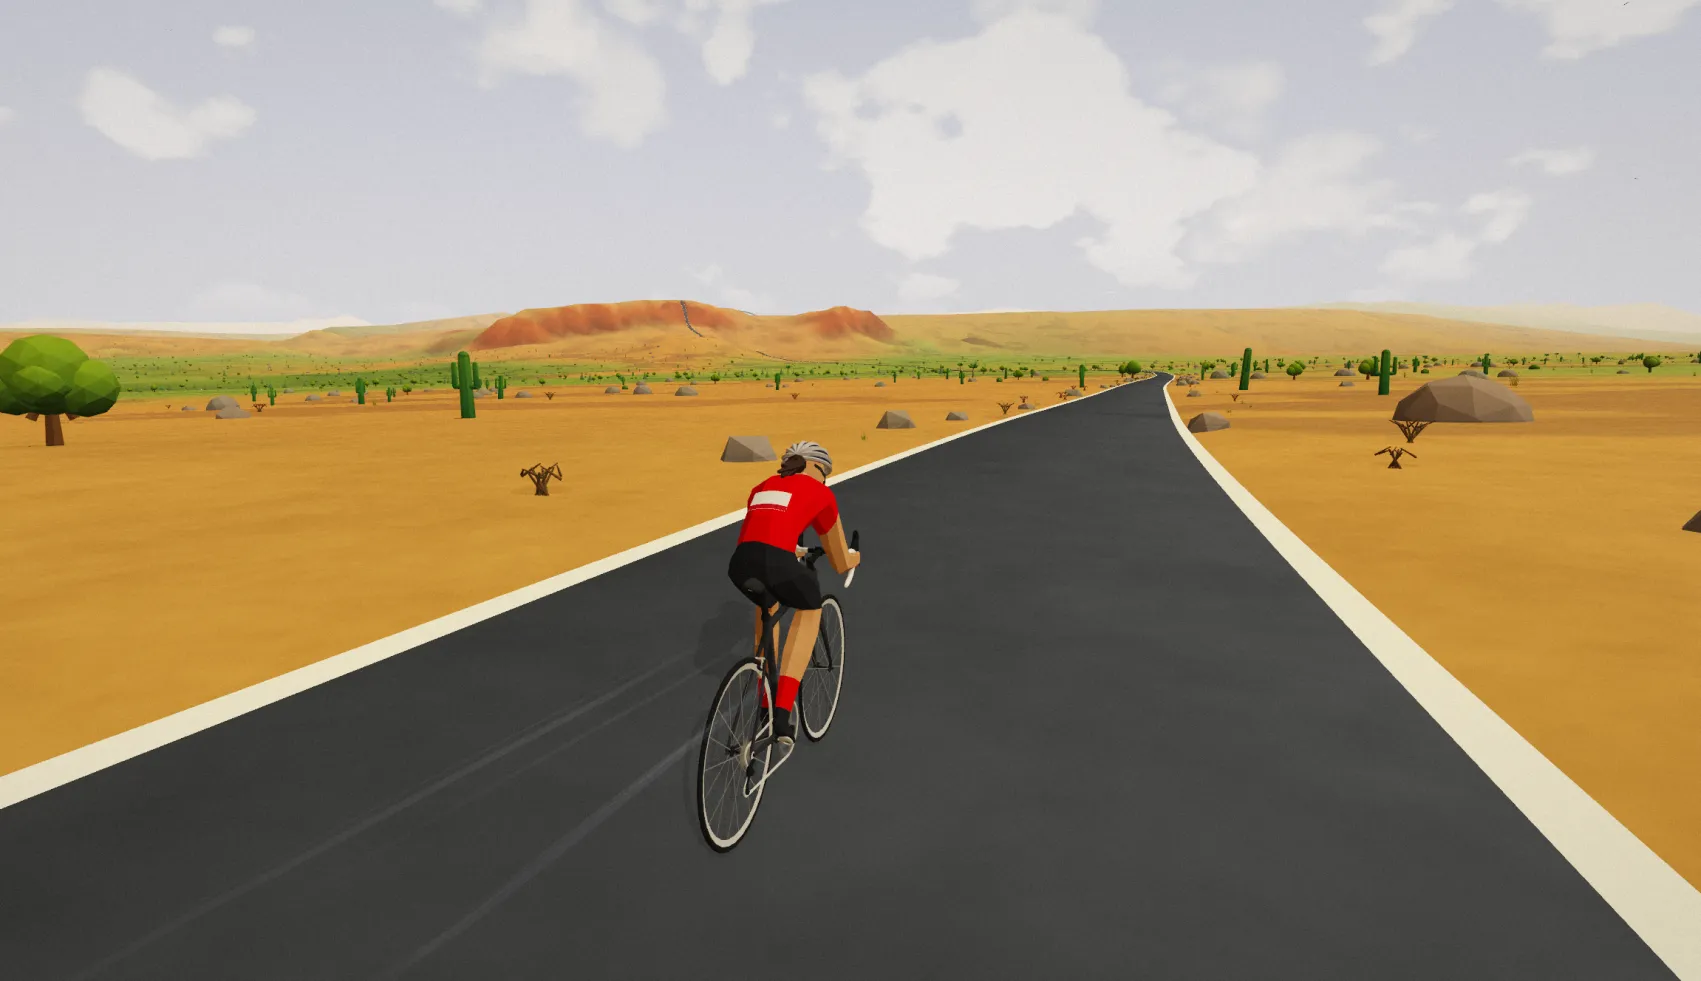
Sua velocidade não vem de uma tabela. Ela é o resultado de quatro forças agindo sobre você e sua bike, integradas ao longo do tempo pelo método de Euler. Você leva velocidade das descidas para as subidas, segue embalado quando não está pedalando e desacelera naturalmente ao entrar nas curvas.
Quatro forças entram, uma velocidade sai.
Integrado centenas de vezes por segundo. A cada atualização, o motor calcula a força resultante sobre o ciclista e integra a aceleração para obter a velocidade.
Propulsão
A força que você aplica no pedal, calculada a partir da sua potência em tempo real. Quanto mais forte você empurra e mais devagar está indo, mais força você produz.
Arrasto aerodinâmico
A resistência do ar cresce com o quadrado da velocidade. A área de arrasto varia conforme o tipo de bike: uma bike de contrarrelógio em posição aero gera cerca de 30% menos arrasto que uma mountain bike.
Resistência de rolamento
Atrito entre os pneus e o chão. Aumenta com o peso do ciclista e varia muito conforme a superfície: a areia gera quase 7x mais resistência de rolamento que asfalto liso.
Gravidade
Resiste a você nas subidas e ajuda nas descidas. Junto com a integração baseada em inércia, isso faz você acelerar naturalmente na descida e levar velocidade para os trechos planos.
Ambiente do eRoute
Superfície e tipo de bike fazem diferença
Defina o tipo de superfície e o tipo de bike ao importar um eRoute. O motor ajusta a resistência de rolamento, o arrasto aerodinâmico e a aderência do pneu nas curvas com base nas suas escolhas.
Tipos de superfície
| Piso | Resistência de rolamento | Aderência do pneu | Descrição |
|---|---|---|---|
Estrada | Baixo | Alto | Asfalto ou concreto |
Gravel | Moderado | Moderado | Estradas de cascalho compactado |
Trilha | Alto | Moderado | Singletrack, terra |
Grama | Muito alto | Baixo | Estilo ciclocross |
Areia | Extremo | Baixo | Praia, cascalho fundo |
Tipos de bike
| Bike | Arrasto aero | Descrição |
|---|---|---|
Estrada | Moderado | Posição padrão na curva do guidão |
Gravel | Moderado-alto | Um pouco mais ereto |
Montanha | Alto | Guidão reto, postura mais aberta |
Contrarrelógio | Baixo | Clip aero, posição encaixada |
Curvas
Limites automáticos de velocidade nas curvas
O motor calcula os raios das curvas a partir dos dados de GPS da sua rota e limita a velocidade nelas com base na física real de atrito entre pneu e superfície. Sem nada para configurar: curvas fechadas naturalmente fazem você frear.
Mudanças de direção detectadas
A partir da direção do GPS entre pontos consecutivos da rota.
Ruído do GPS filtrado
Com média móvel para evitar curvas falsas causadas por instabilidade do sinal.
Raio da curva estimado
Em cada ponto ao longo da rota.
Velocidade limitada com antecipação
Para que a frenagem comece antes da curva, não dentro dela.
Inércia preservada
Você desacelera naturalmente ao entrar nas curvas e acelera ao sair.
Limites de velocidade
Velocidade máxima nas curvas por superfície e raio
Superfícies com menos atrito (trilha, areia) e curvas mais fechadas geram limites de velocidade mais fortes. As rotas de estrada quase não são afetadas: a penalidade só entra quando a velocidade é realmente irreal para o desenho da curva.
| Tipo de curva | Raio | Estrada | Gravel | Trilha | Grama | Areia |
|---|---|---|---|---|---|---|
| Cotovelo fechado | 33 ft | 19 mph | 16 mph | 14 mph | 12 mph | 10 mph |
| Curva fechada | 66 ft | 26 mph | 22 mph | 20 mph | 17 mph | 14 mph |
| Curva moderada | 164 ft | 41 mph | 35 mph | 31 mph | 27 mph | 22 mph |
| Curva suave | 328 ft | 59 mph | 50 mph | 44 mph | 38 mph | 31 mph |
Impacto no mundo real
Sutil onde deve ser, realista onde importa
As penalidades nas curvas são generosas: só pesam quando sua velocidade virtual seria realmente irreal para o desenho da curva. As rotas de estrada quase não são afetadas; as trilhas técnicas ganham um realismo de verdade.
0-2%Estrada mais lento (poucas curvas fechadas, muita aderência)
2-5%Gravel mais lento (trechos sinuosos, aderência moderada)
5-15%Trilha mais lento (curvas frequentes, menos aderência)
10-20%Grama mais lento (percurso travado, pouca aderência)
15-25%Areia mais lento (terreno técnico, aderência mínima)
Altitude
Processamento da inclinação
A altitude bruta do GPS tem muito ruído. O motor processa esses dados em várias etapas para gerar inclinações suaves e precisas, que comandam tanto a resistência do rolo quanto o modelo de velocidade virtual.
Pontos de GPS reamostrados
Em intervalos uniformes, para um espaçamento constante.
Picos de altitude filtrados
Erros isolados de GPS em túneis, cânions e perda de sinal são corrigidos automaticamente.
Zonas de cotovelos detectadas
Áreas onde o erro horizontal do GPS causa leituras ruins de altitude recebem suavização extra.
Altitude suavizada
Com médias móveis para eliminar ruído preservando os detalhes reais do terreno.
Perfil de inclinação pré-calculado
Como fonte única da verdade, compartilhada entre o gráfico, o rolo e o modelo de velocidade.
Inclinação do rolo suavizada
Com antecipação, para mudanças de resistência responsivas, mas sem trancos.
Modelos de velocidade
Dois modelos para dois tipos de pedal
Baseado em inércia (eRoutes)
Sua velocidade muda continuamente com base na força resultante que age sobre você. Leve velocidade das descidas para os planos, siga embalado quando parar de pedalar e desacelere naturalmente ao entrar em curvas e subidas.
Ritmo constante (treinos em ERG)
Com base na sua potência, peso e inclinação atuais, o motor calcula a velocidade em que você se estabilizaria. É usado quando não há eRoute: a velocidade responde na hora às mudanças de potência, sem carregar inércia.
Integração com o rolo
O que você vê é o que você sente
A resistência do seu rolo e a velocidade virtual ficam sincronizadas. O tipo de superfície, o tipo de bike e a inclinação do terreno influenciam o que você sente nos pedais e o que você vê na tela, então pedalar no cascalho parece mesmo mais pesado que na estrada, e uma mountain bike na trilha se comporta diferente de uma bike de estrada no asfalto.
| Parâmetro | Resistência do rolo | Velocidade virtual |
|---|---|---|
Inclinação | Ajustado pela dificuldade do rolo, suavizado | Bruto do perfil de inclinação (sem escala) |
Tipo de superfície | Aumenta a resistência em superfícies mais irregulares | Mais resistência de rolamento, menos aderência nas curvas |
Tipo de bike | Efeito mínimo | Ajusta o arrasto aerodinâmico de acordo com a posição de pedalada |
Velódromo
Materiais da pista
O módulo de velódromo usa coeficientes de resistência de rolamento separados para pisos de pista coberta.
| Madeira | O mais rápido. Madeira lisa, feita para isso. |
|---|---|
| Concreto | Superfície padrão de velódromo ao ar livre. |
| Asfalto | Asfalto mais áspero, comum em pistas mais antigas. |
Transparência
Limitações da física virtual
Por mais sofisticado que seja, este sistema nunca vai ser perfeito. Aqui estão as concessões conhecidas e o que elas significam para o seu pedal.
O motor de física prefere ser um pouco generoso a ser punitivo demais. Na prática, isso significa que seu pedal virtual pode ser um pouco mais rápido que um esforço idêntico no mundo real, mas nunca deve parecer artificialmente lento ou quebrado.
| Resolução do GPS | As rotas são reamostradas a cada 10 metros, o que corresponde à precisão dos GPS comuns. Curvas muito fechadas em trilhas de mountain bike (raio abaixo de 10 metros) podem não ser captadas por completo, então sua velocidade virtual num singletrack técnico pode ser maior que na vida real. |
|---|---|
| Detecção de cotovelos | Curvas fechadas em descidas de montanha são detectadas e penalizadas, mas os cotovelos mais fechados (como os grampos alpinos feitos em velocidade de caminhada) podem mostrar um limite de velocidade maior que o real. O sistema usa suavização adaptativa para captar melhor curvas fechadas, mas o ruído do GPS deixa detalhes com menos de 10 metros naturalmente imprecisos. |
| Curvas em descida | O motor leva em conta que a inclinação reduz a aderência disponível do pneu nas curvas: descidas íngremes em curvas fechadas são mais penalizadas que curvas no plano. Mas o modelo simplifica a combinação real de forças de frenagem e de curva, então descidas muito íngremes em cotovelos ainda podem permitir velocidades um pouco maiores do que um ciclista de verdade arriscaria. |
| Sem vento | A velocidade do vento é sempre zero e a densidade do ar é fixa ao nível do mar, então uma crista exposta pedala igual a um vale abrigado. |
| O vácuo muda a velocidade, não a resistência | Nos pedais em eRoute, ficar na roda de outro ciclista, de um bot ou de um acompanhante reduz sua resistência do ar em cerca de 27% atrás de um ciclista, e mais ainda no meio de uma fila, então a mesma potência rende mais velocidade. O vácuo muda sua velocidade e sua posição na rota, nunca a resistência do rolo, e fica desligado quando há um treino anexado. |
| Condições da superfície | O atrito e a resistência de rolamento são fixos para cada tipo de superfície. O motor não simula estrada molhada, cascalho solto, lama ou condições variadas de trilha. Uma rota de gravel sempre pedala como um gravel bem compactado. |
Pedale com física real.
Importe qualquer eRoute em GPX, defina a superfície e o tipo de bike e deixe o motor cuidar do resto. Inércia, arrasto, resistência de rolamento, curvas: tudo calculado em tempo real a partir dos seus dados de potência.