Moteur physique eRoute
Une physique qui se sent.
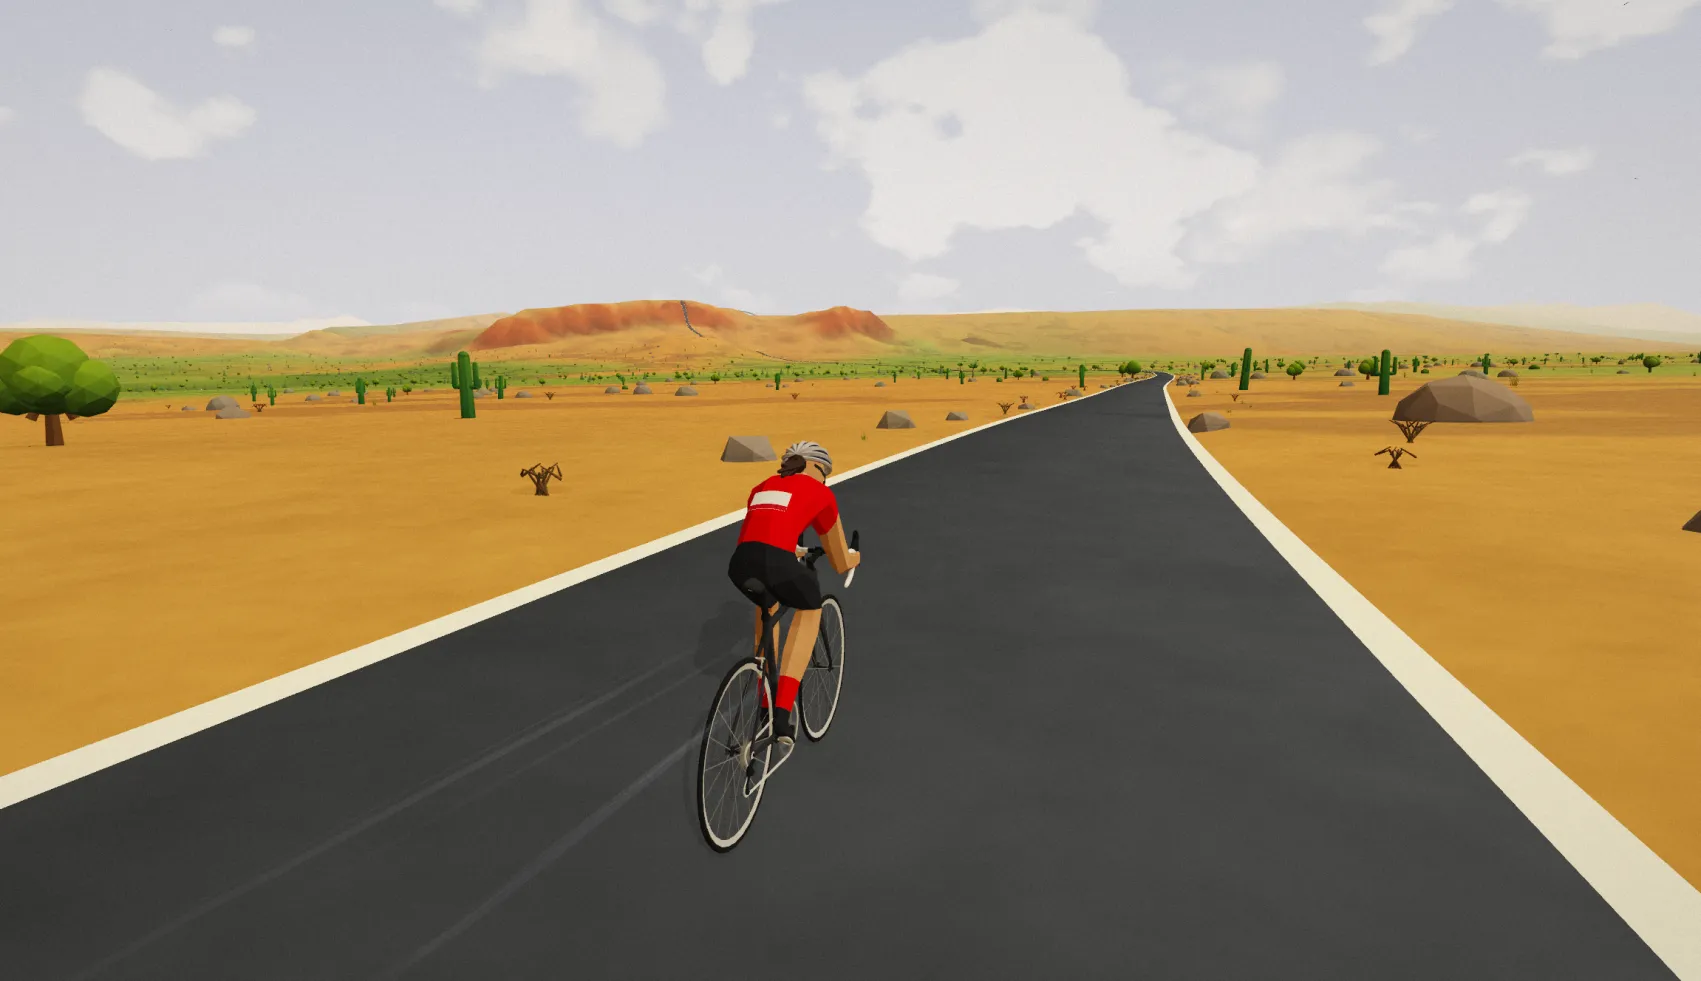
Ride Cave résout les équations de forces newtoniennes à chaque instant de ta sortie. Une vraie inertie en descente, une résistance au roulement selon le revêtement, une traînée aérodynamique selon le type de vélo et des limites de vitesse automatiques en virage calculées à partir des données GPS de ton parcours.
Le modèle
Une vitesse basée sur les forces, avec une vraie inertie
Ta vitesse ne sort pas d'une table de correspondance. C'est le résultat de quatre forces qui s'exercent sur toi et ton vélo, intégrées dans le temps avec la méthode d'Euler. Tu gardes ta vitesse des descentes vers les montées, tu roules en roue libre quand tu ne pédales pas, et tu ralentis naturellement à l'approche des virages.
Quatre forces en entrée, une vitesse en sortie.
Intégrée des centaines de fois par seconde. À chaque mise à jour, le moteur calcule la force nette sur le cycliste et intègre l'accélération en vitesse.
Propulsion
Ta force de pédalage, déduite de ta puissance en temps réel. Plus tu appuies fort et plus tu vas lentement, plus tu produis de force.
Traînée aérodynamique
La résistance de l'air augmente avec le carré de la vitesse. La surface de traînée dépend du type de vélo : un vélo de contre-la-montre en position aéro produit environ 30 % de traînée en moins qu'un VTT.
Résistance au roulement
Le frottement entre les pneus et le sol. Il augmente avec le poids du cycliste et varie énormément selon le revêtement : le sable produit près de 7 fois plus de résistance au roulement qu'une route lisse.
Gravité
Te freine en montée, t'aide en descente. Combiné à l'intégration basée sur l'inertie, tu accélères naturellement en descente et tu gardes de la vitesse sur le plat.
Environnement eRoute
Le revêtement et le type de vélo comptent
Choisis ton type de revêtement et ton type de vélo en important une eRoute. Le moteur ajuste la résistance au roulement, la traînée aérodynamique et l'adhérence des pneus en virage selon tes choix.
Types de revêtement
| Revêtement | Résistance au roulement | Adhérence des pneus | Description |
|---|---|---|---|
Route | Faible | Élevée | Asphalte ou béton |
Gravel | Modéré | Modéré | Chemins de gravier tassé |
Sentier | Élevée | Modéré | Single, terre |
Herbe | Très élevé | Faible | Style cyclo-cross |
Sable | Extrême | Faible | Plage, gravier profond |
Types de vélo
| Vélo | Traînée aéro | Description |
|---|---|---|
Route | Modéré | Position classique en bas du cintre |
Gravel | Modéré à élevé | Un peu plus redressé |
Montagne | Élevée | Cintre plat, position plus large |
Contre-la-montre | Faible | Prolongateurs, position aéro |
Virages
Limites de vitesse automatiques dans les virages
Le moteur calcule le rayon des virages à partir des données GPS de ton parcours et limite la vitesse en virage selon la physique réelle de l'adhérence pneu-revêtement. Aucun réglage nécessaire : les virages serrés te ralentissent naturellement.
Changements de direction détectés
À partir du cap GPS entre deux points consécutifs du parcours.
Bruit GPS filtré
Avec une moyenne glissante pour éviter les faux virages dus aux fluctuations du signal.
Rayon de virage estimé
À chaque point du parcours.
Vitesse limitée avec anticipation
Le freinage commence donc avant le virage, pas dedans.
Inertie conservée
Tu ralentis naturellement à l'entrée des virages et tu réaccélères à la sortie.
Limites de vitesse
Vitesse max en virage selon le revêtement et le rayon
Les revêtements à faible adhérence (sentier, sable) et les virages plus serrés imposent des limites de vitesse plus fortes. Les parcours sur route ne sont presque pas concernés : la pénalité n'intervient que quand la vitesse est vraiment irréaliste pour la géométrie du virage.
| Type de virage | Rayon | Route | Gravel | Sentier | Herbe | Sable |
|---|---|---|---|---|---|---|
| Lacet serré | 33 ft | 19 mph | 16 mph | 14 mph | 12 mph | 10 mph |
| Virage serré | 66 ft | 26 mph | 22 mph | 20 mph | 17 mph | 14 mph |
| Courbe modérée | 164 ft | 41 mph | 35 mph | 31 mph | 27 mph | 22 mph |
| Courbe douce | 328 ft | 59 mph | 50 mph | 44 mph | 38 mph | 31 mph |
Un impact concret
Discret là où il faut, réaliste là où ça compte
Les pénalités en virage sont indulgentes : elles ne comptent que quand ta vitesse virtuelle serait vraiment irréaliste pour la géométrie du virage. Les parcours sur route sont à peine concernés ; les sentiers techniques gagnent en réalisme.
0-2%Route plus lent (peu de virages serrés, bonne adhérence)
2-5%Gravel plus lent (sections sinueuses, adhérence moyenne)
5-15%Sentier plus lent (virages fréquents, adhérence réduite)
10-20%Herbe plus lent (parcours serré, faible adhérence)
15-25%Sable plus lent (terrain technique, adhérence minimale)
Altitude
Chaîne de calcul de la pente
L'altitude GPS brute est bruitée. Le moteur la traite en plusieurs étapes pour produire des pentes lisses et précises, qui pilotent à la fois la résistance du home trainer et le modèle de vitesse virtuelle.
Points GPS rééchantillonnés
À intervalles réguliers pour un espacement constant.
Pics d'altitude filtrés
Les erreurs GPS ponctuelles dues aux tunnels, aux gorges et aux pertes de signal sont corrigées automatiquement.
Zones de lacets détectées
Les zones où l'erreur GPS horizontale fausse l'altitude reçoivent un lissage supplémentaire.
Altitude lissée
Avec des moyennes glissantes pour éliminer le bruit tout en conservant le vrai relief.
Profil de pente précalculé
Comme source de vérité unique partagée entre le graphique, le home trainer et le modèle de vitesse.
Pente du home trainer lissée
Avec anticipation pour des changements de résistance réactifs mais sans à-coups.
Modèles de vitesse
Deux modèles pour deux types de sorties
Basé sur l'inertie (eRoutes)
Ta vitesse évolue en continu selon la force nette qui s'exerce sur toi. Garde ta vitesse des descentes vers le plat, roule en roue libre quand tu arrêtes de pédaler, et ralentis naturellement à l'approche des virages et des montées.
Régime stable (séances ERG)
À partir de ta puissance, ton poids et la pente du moment, le moteur calcule la vitesse à laquelle tu te stabiliserais. Utilisé quand il n'y a pas d'eRoute : la vitesse réagit immédiatement aux changements de puissance, sans inertie.
Intégration des home trainers
Ce que tu vois, c'est ce que tu ressens
La résistance de ton home trainer et ta vitesse virtuelle restent synchronisées. Le type de revêtement, le type de vélo et la pente influent tous sur ce que tu ressens dans les pédales et ce que tu vois à l'écran : rouler sur du gravier paraît vraiment plus lourd que sur la route, et un VTT sur un sentier ne se comporte pas comme un vélo de route sur l'asphalte.
| Paramètre | Résistance du home trainer | Vitesse virtuelle |
|---|---|---|
Pente | Mis à l'échelle selon la difficulté du home trainer, lissé | Brute, issue du profil de pente (non mise à l'échelle) |
Type de revêtement | Augmente la résistance sur les revêtements plus rugueux | Résistance au roulement plus élevée, adhérence en virage réduite |
Type de vélo | Effet minime | Ajuste la traînée aérodynamique selon la position |
Vélodrome
Matériaux de la piste
Le module vélodrome utilise des coefficients de résistance au roulement distincts pour les revêtements de piste couverte.
| Bois | Le plus rapide. Bois lisse, conçu pour la piste. |
|---|---|
| Béton | Revêtement standard de vélodrome extérieur. |
| Bitume | Asphalte plus rugueux, typique des pistes plus anciennes. |
Transparence
Limites de la physique virtuelle
Même si c'est un système sophistiqué, il ne sera jamais parfait. Voici les compromis connus et ce qu'ils impliquent pour tes sorties.
Le moteur physique pèche plutôt par générosité que par sévérité. En pratique, ta sortie virtuelle peut être un peu plus rapide qu'un effort identique dans la vraie vie, mais elle ne devrait jamais paraître artificiellement lente ou cassée.
| Résolution GPS | Les parcours sont rééchantillonnés tous les 10 mètres, ce qui correspond à la précision d'un GPS grand public. Les virages très serrés des sentiers VTT (moins de 10 mètres de rayon) ne sont pas toujours entièrement captés : ta vitesse virtuelle sur un single technique peut donc être plus élevée qu'en vrai. |
|---|---|
| Détection des lacets | Les épingles dans les descentes de montagne sont détectées et pénalisées, mais les lacets les plus serrés (comme les épingles alpines prises au pas) peuvent afficher une limite de vitesse plus haute qu'en réalité. Le système utilise un lissage adaptatif pour mieux capter les virages serrés, mais le bruit GPS rend les éléments de moins de 10 mètres forcément flous. |
| Virages en descente | Le moteur tient compte de la pente, qui réduit l'adhérence disponible en virage : les descentes raides vers des virages serrés sont plus pénalisées que les virages sur le plat. Le modèle simplifie toutefois la combinaison réelle des forces de freinage et de virage : des descentes en lacets très raides peuvent encore autoriser des vitesses un peu plus élevées que ce qu'un vrai cycliste tenterait. |
| Pas de vent | La vitesse du vent est toujours nulle et la densité de l'air fixée au niveau de la mer : une crête exposée se roule comme une vallée abritée. |
| L'aspiration change la vitesse, pas la résistance | Sur les sorties en eRoute, rouler dans la roue d'un autre cycliste, d'un bot ou d'un compagnon de route réduit ta résistance de l'air d'environ 27 % derrière un seul cycliste, et davantage plus loin dans une file : la même puissance va plus vite. L'aspiration change ta vitesse et ta position sur le parcours, jamais la résistance de ton home trainer, et elle est désactivée quand une séance est associée. |
| État du revêtement | Le frottement et la résistance au roulement sont fixes pour chaque type de revêtement. Le moteur ne modélise pas les routes mouillées, le gravier meuble, la boue ou les conditions variables des sentiers. Un parcours gravel se roule toujours comme un bon gravier tassé. |
Roule avec une vraie physique.
Importe n'importe quelle eRoute GPX, choisis ton revêtement et ton type de vélo, et laisse le moteur faire le reste. Inertie, traînée, résistance au roulement, virages : tout est calculé en temps réel à partir de tes données de puissance.