eRoute-Physik-Engine
Physik, die du spürst.
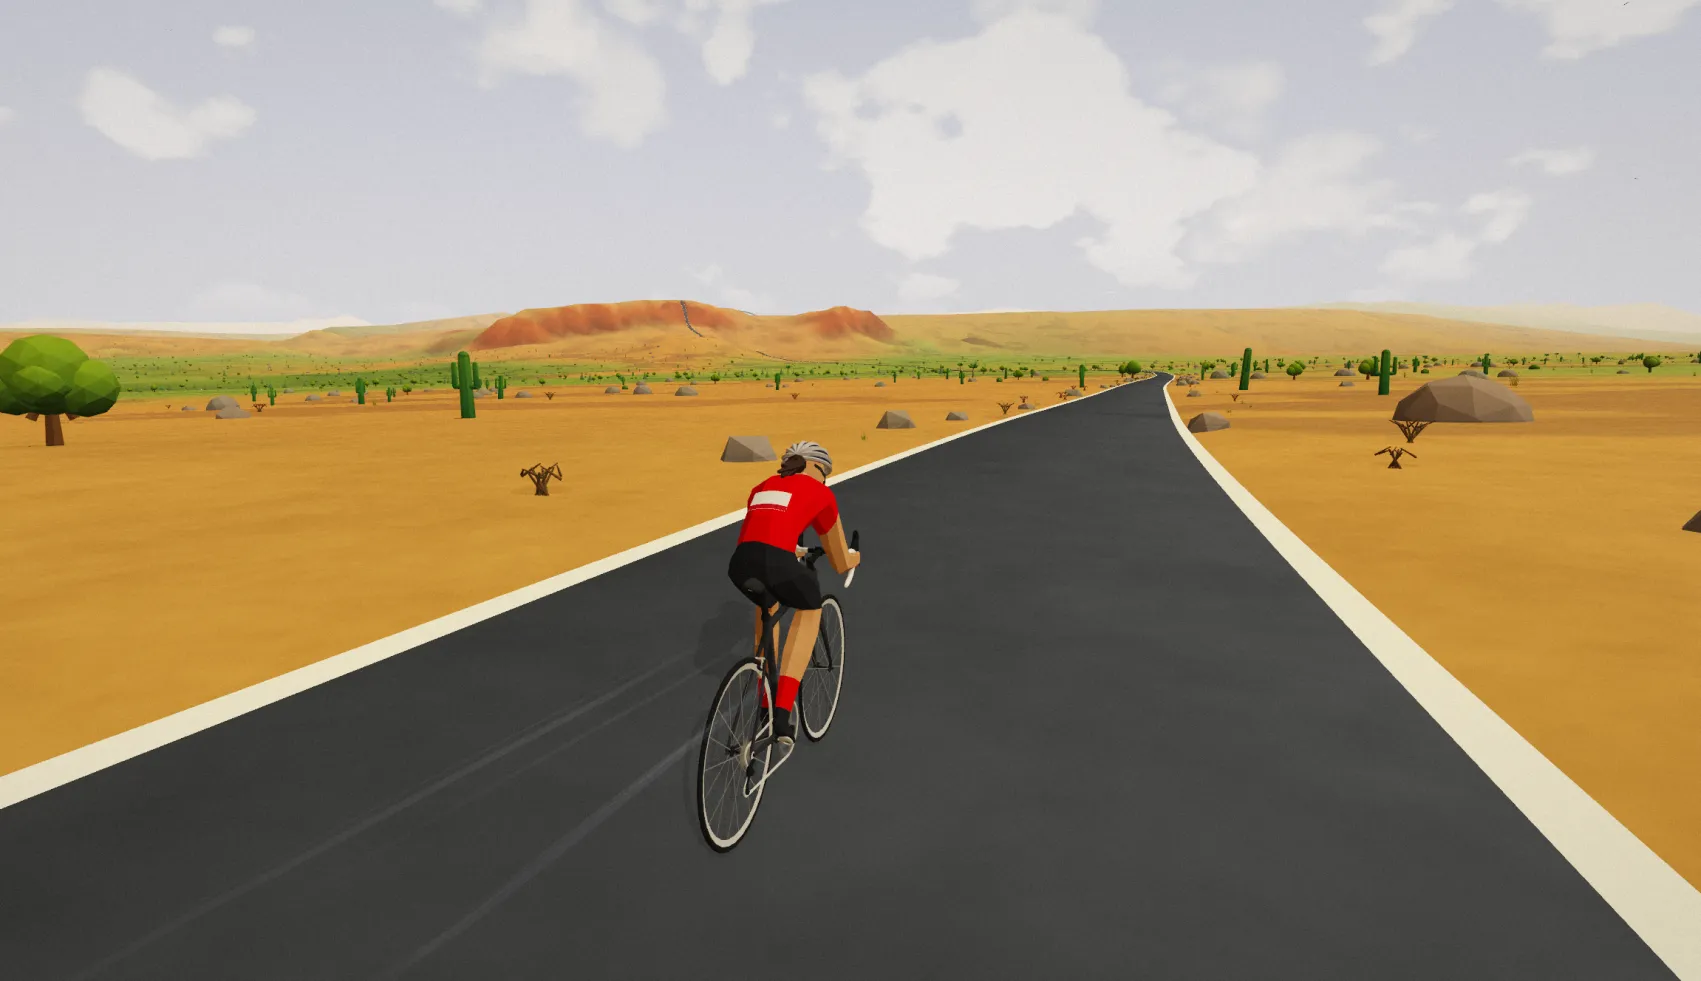
Ride Cave löst bei jedem Takt deiner Fahrt newtonsche Kraftgleichungen. Echter Schwung in Abfahrten, Rollwiderstand je nach Untergrund, Luftwiderstand je nach Radtyp und automatische Tempolimits in Kurven, berechnet aus den GPS-Daten deiner Strecke.
Das Modell
Kraftbasierte Geschwindigkeit mit echtem Schwung
Deine Geschwindigkeit stammt nicht aus einer Tabelle. Sie ist das Ergebnis von vier Kräften, die auf dich und dein Rad wirken, über die Zeit mit dem Euler-Verfahren integriert. Du nimmst Tempo aus Abfahrten in Anstiege mit, rollst weiter, wenn du nicht trittst, und wirst vor Kurven ganz natürlich langsamer.
Vier Kräfte rein, eine Geschwindigkeit raus.
Hunderte Male pro Sekunde integriert. Bei jedem Takt berechnet die Engine die resultierende Kraft auf den Fahrer und integriert die Beschleunigung zur Geschwindigkeit.
Vortrieb
Deine Tretkraft, abgeleitet aus deiner Echtzeit-Leistung. Je härter du drückst und je langsamer du fährst, desto mehr Kraft bringst du auf.
Aerodynamischer Widerstand
Der Luftwiderstand wächst mit dem Quadrat deiner Geschwindigkeit. Die Stirnfläche hängt vom Radtyp ab: Ein Zeitfahrrad in Aeroposition erzeugt etwa 30 % weniger Widerstand als ein Mountainbike.
Rollwiderstand
Reibung zwischen Reifen und Boden. Wächst mit dem Fahrergewicht und unterscheidet sich je nach Untergrund enorm: Sand erzeugt fast 7-mal so viel Rollwiderstand wie glatte Straße.
Schwerkraft
Bremst dich am Berg, schiebt dich bergab. Zusammen mit der schwungbasierten Integration heißt das: Du beschleunigst bergab ganz natürlich und nimmst Tempo in flache Abschnitte mit.
eRoute-Umgebung
Untergrund und Radtyp spielen eine Rolle
Leg beim Import einer eRoute Untergrund und Radtyp fest. Die Engine passt Rollwiderstand, Luftwiderstand und Reifengrip in Kurven an deine Auswahl an.
Untergründe
| Belag | Rollwiderstand | Reifengrip | Beschreibung |
|---|---|---|---|
Straße | Niedrig | Hoch | Asphalt oder Beton |
Gravel | Moderat | Moderat | Festgefahrene Schotterwege |
Trail | Hoch | Moderat | Singletrail, Erde |
Gras | Sehr hoch | Niedrig | Cyclocross-Stil |
Sand | Extrem | Niedrig | Strand, tiefer Schotter |
Radtypen
| Rad | Luftwiderstand | Beschreibung |
|---|---|---|
Straße | Moderat | Normale Unterlenkerposition |
Gravel | Mittel bis hoch | Etwas aufrechter |
Berge | Hoch | Flatbar, breitere Haltung |
Zeitfahren | Niedrig | Aero-Lenker, geduckte Position |
Kurvenfahrt
Automatische Tempolimits in Kurven
Die Engine berechnet Kurvenradien aus den GPS-Daten deiner Strecke und begrenzt das Tempo in Kurven anhand echter Reibungsphysik zwischen Reifen und Untergrund. Keine Einstellung nötig: Scharfe Kurven bremsen dich ganz natürlich.
Richtungswechsel erkannt
Aus der GPS-Richtung zwischen aufeinanderfolgenden Streckenpunkten.
GPS-Rauschen gefiltert
Mit gleitendem Durchschnitt, damit Signalschwankungen keine falschen Kurven erzeugen.
Kurvenradius geschätzt
An jedem Punkt der Strecke.
Geschwindigkeit vorausschauend begrenzt
Damit das Bremsen vor der Kurve beginnt, nicht in ihr.
Schwung bleibt erhalten
Du bremst ganz natürlich vor Kurven ab und beschleunigst heraus.
Tempolimits
Maximales Kurventempo je nach Untergrund und Radius
Untergründe mit weniger Reibung (Trail, Sand) und engere Kurven führen zu strengeren Tempolimits. Straßenstrecken sind kaum betroffen: Die Bremse greift nur, wenn das Tempo für die Kurvengeometrie wirklich unrealistisch ist.
| Kurventyp | Umkreis | Straße | Gravel | Trail | Gras | Sand |
|---|---|---|---|---|---|---|
| Enge Kehre | 33 ft | 19 mph | 16 mph | 14 mph | 12 mph | 10 mph |
| Scharfe Kurve | 66 ft | 26 mph | 22 mph | 20 mph | 17 mph | 14 mph |
| Mittlere Kurve | 164 ft | 41 mph | 35 mph | 31 mph | 27 mph | 22 mph |
| Sanfte Kurve | 328 ft | 59 mph | 50 mph | 44 mph | 38 mph | 31 mph |
Auswirkung in der Praxis
Dezent, wo es sein soll, realistisch, wo es zählt
Die Abzüge in Kurven sind großzügig: Sie greifen nur, wenn deine virtuelle Geschwindigkeit für die Kurvengeometrie wirklich unrealistisch wäre. Straßenstrecken sind kaum betroffen, technische Trails bekommen spürbar mehr Realismus.
0-2%Straße langsamer (wenige scharfe Kurven, viel Grip)
2-5%Gravel langsamer (kurvige Abschnitte, mittlerer Grip)
5-15%Trail langsamer (häufige Kurven, weniger Grip)
10-20%Gras langsamer (enger Kurs, wenig Grip)
15-25%Sand langsamer (technisches Gelände, kaum Grip)
Höhe
Steigungs-Pipeline
Rohe GPS-Höhendaten sind verrauscht. Die Engine verarbeitet sie in mehreren Stufen zu glatten, genauen Steigungen, die sowohl den Trainerwiderstand als auch das virtuelle Geschwindigkeitsmodell steuern.
GPS-Punkte neu abgetastet
In gleichmäßigen Abständen für eine konstante Verteilung.
Höhenausreißer gefiltert
Einzelne GPS-Fehler durch Tunnel, Schluchten und Signalverlust werden automatisch korrigiert.
Kehrenbereiche erkannt
Bereiche, in denen horizontale GPS-Fehler zu falschen Höhenwerten führen, werden zusätzlich geglättet.
Höhe geglättet
Mit gleitenden Durchschnitten, um Rauschen zu entfernen und echte Geländemerkmale zu erhalten.
Steigungsprofil vorberechnet
Als einzige verlässliche Quelle, die Diagramm, Trainer und Geschwindigkeitsmodell gemeinsam nutzen.
Trainersteigung geglättet
Mit Vorausschau für schnelle, aber ruckelfreie Widerstandsänderungen.
Geschwindigkeitsmodelle
Zwei Modelle für zwei Fahrtarten
Schwungbasiert (eRoutes)
Deine Geschwindigkeit entwickelt sich laufend aus der resultierenden Kraft, die auf dich wirkt. Nimm Tempo aus Abfahrten ins Flache mit, roll weiter, wenn du aufhörst zu treten, und werde vor Kurven und Anstiegen ganz natürlich langsamer.
Gleichgewichtszustand (ERG-Trainings)
Aus deiner aktuellen Leistung, deinem Gewicht und der Steigung berechnet die Engine, bei welcher Geschwindigkeit du dich einpendeln würdest. Wird genutzt, wenn keine eRoute läuft: Die Geschwindigkeit reagiert sofort auf Leistungsänderungen, ohne Schwung mitzunehmen.
Trainer-Anbindung
Was du siehst, spürst du auch
Trainerwiderstand und virtuelle Geschwindigkeit bleiben synchron. Untergrund, Radtyp und Steigung beeinflussen, was du in den Pedalen spürst und auf dem Bildschirm siehst. Schotter fühlt sich also wirklich schwerer an als Straße, und ein Mountainbike auf dem Trail verhält sich anders als ein Rennrad auf Asphalt.
| Parameter | Trainerwiderstand | Virtuelle Geschwindigkeit |
|---|---|---|
Steigung | Nach Trainer-Schwierigkeit skaliert, geglättet | Roh aus dem Steigungsprofil (unskaliert) |
Untergrund | Erhöht den Widerstand auf raueren Untergründen | Höherer Rollwiderstand, weniger Grip in Kurven |
Radtyp | Minimale Wirkung | Passt den Luftwiderstand an die Sitzposition an |
Velodrom
Bahnbeläge
Das Velodrom-Modul nutzt eigene Rollwiderstandsbeiwerte für Hallenbahnbeläge.
| Holz | Am schnellsten. Glattes, eigens gebautes Holz. |
|---|---|
| Beton | Normaler Belag für Freiluft-Velodrome. |
| Asphalt | Rauerer Asphalt, typisch für ältere Bahnen. |
Transparenz
Grenzen der virtuellen Physik
So ausgeklügelt das System ist, perfekt wird es nie. Hier sind die bekannten Kompromisse und was sie für dein Fahrerlebnis bedeuten.
Die Physik-Engine ist im Zweifel eher etwas großzügig als zu streng. In der Praxis heißt das: Deine virtuelle Fahrt kann ein wenig schneller sein als dieselbe Anstrengung draußen, sie sollte sich aber nie künstlich langsam oder kaputt anfühlen.
| GPS-Auflösung | Strecken werden in Abständen von 10 Metern neu abgetastet, das entspricht der Genauigkeit von Consumer-GPS. Sehr enge Kurven auf Mountainbike-Trails (Radius unter 10 Metern) werden womöglich nicht vollständig erfasst, deine virtuelle Geschwindigkeit auf technischen Singletrails kann also höher sein als in echt. |
|---|---|
| Erkennung von Kehren | Haarnadelkurven in Bergabfahrten werden erkannt und bremsen dich, aber bei den engsten Kehren (etwa alpinen Haarnadeln im Schritttempo) kann das Tempolimit höher liegen als in der Realität. Das System glättet adaptiv, um scharfe Kurven besser zu erfassen, aber durch GPS-Rauschen bleiben Details unter 10 Metern zwangsläufig unscharf. |
| Kurven bergab | Die Engine berücksichtigt, dass Gefälle den verfügbaren Reifengrip in Kurven verringert: Steile Abfahrten in enge Kurven werden stärker gebremst als flache Kurven. Das Modell vereinfacht allerdings das reale Zusammenspiel von Brems- und Kurvenkräften, bei sehr steilen Kehrenabfahrten sind also womöglich etwas höhere Geschwindigkeiten möglich, als ein echter Fahrer riskieren würde. |
| Kein Wind | Die Windgeschwindigkeit ist immer null und die Luftdichte fest auf Meereshöhe, ein ungeschützter Grat fährt sich also genauso wie ein windstilles Tal. |
| Windschatten ändert die Geschwindigkeit, nicht den Widerstand | Auf eRoute-Fahrten senkt das Fahren am Hinterrad eines anderen Fahrers, eines Bots oder eines Ride Along Begleiters deinen Luftwiderstand hinter einem Fahrer um etwa 27 %, weiter hinten in einer Reihe noch mehr. Dieselbe Leistung bringt dich also schneller voran. Der Windschatten ändert dein Tempo und deine Position auf der Strecke, nie den Widerstand deines Trainers, und er ist aus, wenn ein Training angehängt ist. |
| Beschaffenheit des Untergrunds | Reibung und Rollwiderstand sind je Untergrund fest. Die Engine simuliert keine nassen Straßen, losen Schotter, Schlamm oder wechselnde Trail-Bedingungen. Eine Schotterstrecke fährt sich immer wie guter, festgefahrener Schotter. |
Fahr mit echter Physik.
Importiere eine beliebige GPX-eRoute, leg Untergrund und Radtyp fest und überlass der Engine den Rest. Schwung, Luftwiderstand, Rollwiderstand, Kurven: alles in Echtzeit aus deinen Leistungsdaten berechnet.