Motore fisico degli eRoute
Una fisica che senti.
Ride Cave risolve le equazioni delle forze di Newton a ogni ciclo della tua uscita. Quantità di moto reale in discesa, resistenza al rotolamento in base alla superficie, resistenza aerodinamica in base al tipo di bici e limiti automatici di velocità in curva calcolati dai dati GPS del percorso.
Il modello
Velocità basata sulle forze con quantità di moto reale
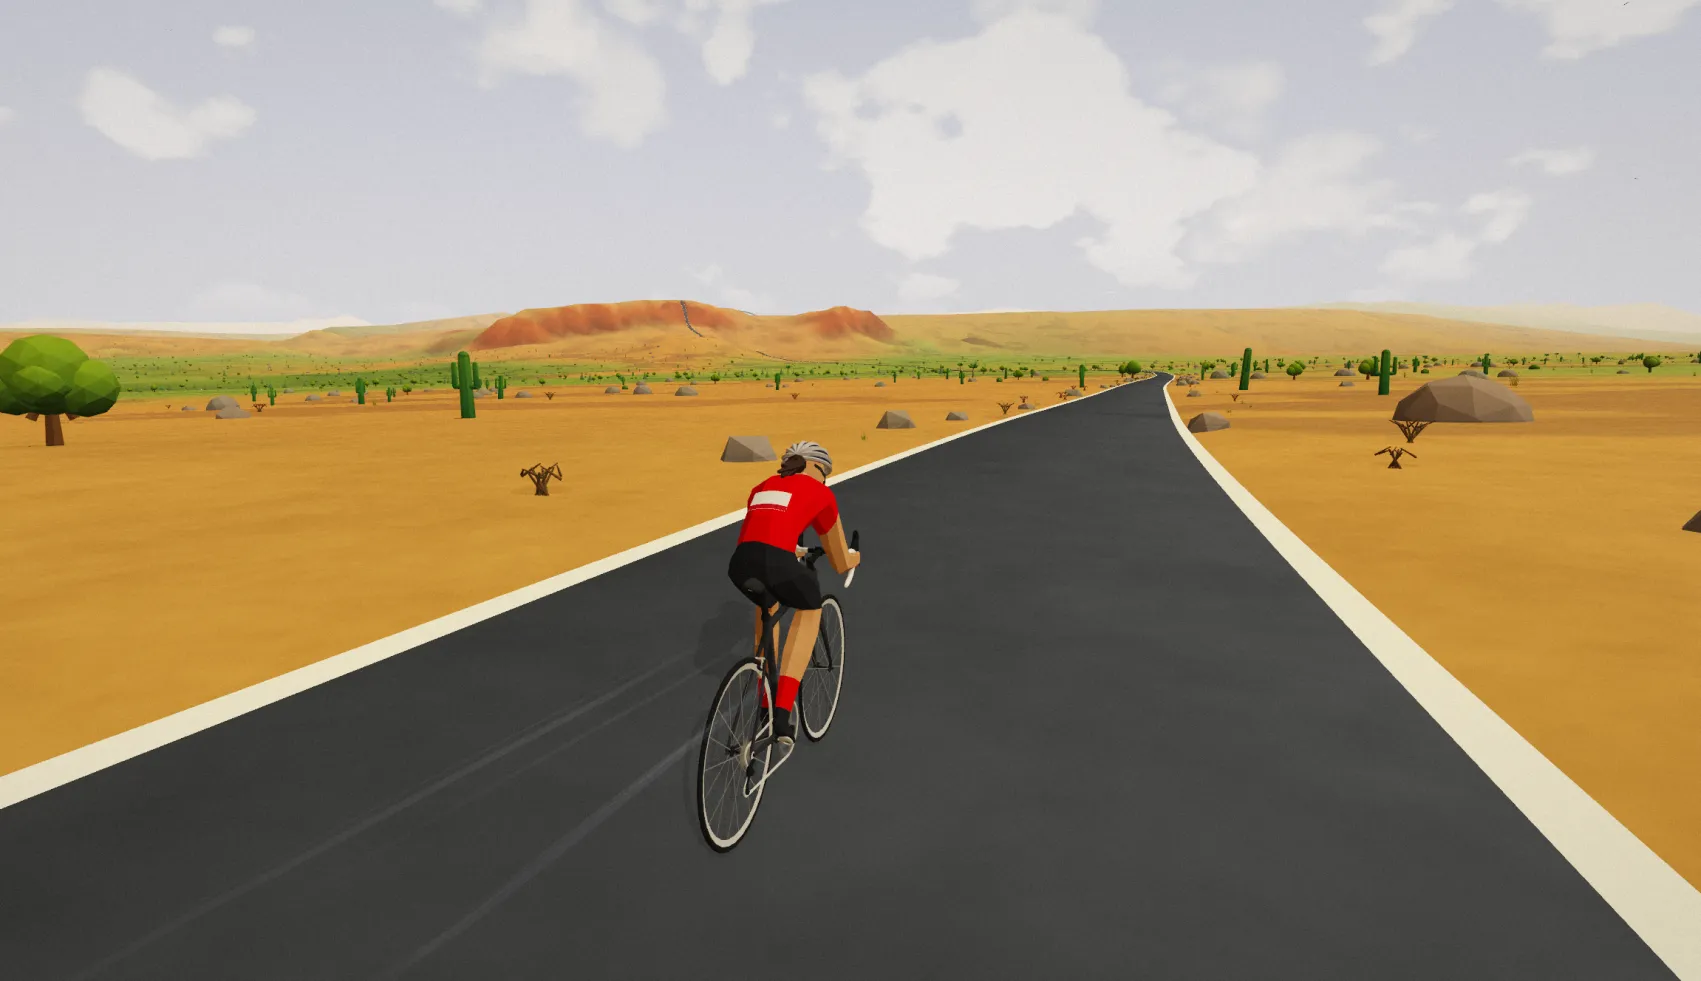
La tua velocità non viene da una tabella. È il risultato di quattro forze che agiscono su di te e sulla tua bici, integrate nel tempo con il metodo di Eulero. Porti velocità dalle discese alle salite, vai in ruota libera quando non pedali e rallenti in modo naturale in curva.
Quattro forze in ingresso, una velocità in uscita.
Integrata centinaia di volte al secondo. A ogni ciclo, il motore calcola la forza netta sul ciclista e integra l'accelerazione nella velocità.
Propulsione
La forza che imprimi sui pedali, ricavata dalla tua potenza in tempo reale. Più spingi forte e più vai piano, più forza produci.
Resistenza aerodinamica
La resistenza dell'aria cresce con il quadrato della velocità. L'area frontale cambia con il tipo di bici: una bici da cronometro in posizione aero genera circa il 30% di resistenza in meno di una mountain bike.
Resistenza al rotolamento
L'attrito tra copertoni e terreno. Cresce con il peso del ciclista e varia moltissimo a seconda della superficie: la sabbia genera quasi 7 volte più resistenza al rotolamento di una strada liscia.
Gravità
Ti frena in salita e ti spinge in discesa. Insieme all'integrazione basata sulla quantità di moto, significa che acceleri in modo naturale in discesa e porti la velocità nei tratti in pianura.
Ambiente eRoute
Superficie e tipo di bici contano
Imposta il tipo di superficie e il tipo di bici quando importi un eRoute. Il motore regola resistenza al rotolamento, resistenza aerodinamica e aderenza in curva in base alle tue scelte.
Tipi di superficie
| Fondo | Resistenza al rotolamento | Aderenza dei copertoni | Descrizione |
|---|---|---|---|
Strada | Basso | Alto | Asfalto o cemento |
Gravel | Moderato | Moderato | Strade bianche compatte |
Sentiero | Alto | Moderato | Single track, sterrato |
Erba | Molto alto | Basso | Stile ciclocross |
Sabbia | Estremo | Basso | Spiaggia, ghiaia profonda |
Tipi di bici
| Bici | Resistenza aero | Descrizione |
|---|---|---|
Strada | Moderato | Posizione standard in presa bassa |
Gravel | Medio-alto | Un po' più eretto |
Montagna | Alto | Manubrio piatto, posizione più larga |
Cronometro | Basso | Appendici, posizione raccolta |
Curve
Limiti di velocità automatici in curva
Il motore calcola i raggi di curva dai dati GPS del percorso e limita la velocità in curva in base alla fisica reale dell'attrito tra copertone e superficie. Nessuna configurazione: le curve strette ti rallentano in modo naturale.
Cambi di direzione rilevati
Dalla direzione GPS tra punti consecutivi del percorso.
Rumore GPS filtrato
Con una media mobile per evitare curve fasulle dovute al tremolio del segnale.
Raggio di curva stimato
In ogni punto del percorso.
Velocità limitata con anticipo
Così si frena prima della curva, non dentro.
Quantità di moto conservata
Rallenti in modo naturale entrando in curva e acceleri in uscita.
Limiti di velocità
Velocità massima in curva in base a superficie e raggio
Superfici con meno attrito (sentiero, sabbia) e curve più strette producono limiti di velocità più severi. Sui percorsi su strada l'effetto è quasi nullo: la penalità scatta solo quando la velocità è davvero irrealistica per la geometria della curva.
| Tipo di curva | Raggio | Strada | Gravel | Sentiero | Erba | Sabbia |
|---|---|---|---|---|---|---|
| Tornante stretto | 33 ft | 19 mph | 16 mph | 14 mph | 12 mph | 10 mph |
| Curva stretta | 66 ft | 26 mph | 22 mph | 20 mph | 17 mph | 14 mph |
| Curva moderata | 164 ft | 41 mph | 35 mph | 31 mph | 27 mph | 22 mph |
| Curva dolce | 328 ft | 59 mph | 50 mph | 44 mph | 38 mph | 31 mph |
Impatto reale
Discreta dove deve esserlo, realistica dove conta
Le penalità in curva sono generose: contano solo quando la tua velocità virtuale sarebbe davvero irrealistica per la geometria della curva. Sui percorsi su strada l'effetto è minimo; sui sentieri tecnici il realismo si sente.
0-2%Strada più lento (poche curve strette, grip alto)
2-5%Gravel più lento (tratti tortuosi, grip moderato)
5-15%Sentiero più lento (curve frequenti, grip ridotto)
10-20%Erba più lento (percorso stretto, grip basso)
15-25%Sabbia più lento (terreno tecnico, grip minimo)
Altitudine
Elaborazione della pendenza
L'altitudine GPS grezza è piena di rumore. Il motore la elabora in più passaggi per ottenere pendenze fluide e precise che guidano sia la resistenza del rullo sia il modello di velocità virtuale.
Punti GPS ricampionati
A intervalli regolari, per una spaziatura uniforme.
Picchi di altitudine filtrati
Gli errori GPS isolati dovuti a gallerie, gole e perdita di segnale vengono corretti automaticamente.
Zone di tornanti rilevate
Le zone in cui l'errore orizzontale del GPS falsa l'altitudine ricevono un livellamento extra.
Altitudine livellata
Con medie mobili per eliminare il rumore mantenendo le caratteristiche reali del terreno.
Profilo di pendenza precalcolato
Come un'unica fonte di verità condivisa da grafico, rullo e modello di velocità.
Pendenza del rullo livellata
Con anticipo, per cambi di resistenza reattivi ma senza strappi.
Modelli di velocità
Due modelli per due tipi di uscita
Basato sulla quantità di moto (eRoutes)
La tua velocità cambia di continuo in base alla forza netta che agisce su di te. Porti velocità dalle discese al piano, vai in ruota libera quando smetti di pedalare e rallenti in modo naturale in curva e in salita.
Steady state (allenamenti ERG)
In base alla tua potenza attuale, al peso e alla pendenza, il motore calcola la velocità a cui ti stabilizzeresti. Si usa quando non c'è un eRoute: la velocità risponde subito ai cambi di potenza, senza inerzia.
Integrazione con il rullo
Quello che vedi è quello che senti
La resistenza del rullo e la velocità virtuale restano sincronizzate. Tipo di superficie, tipo di bici e pendenza del terreno influiscono su ciò che senti sui pedali e su ciò che vedi sullo schermo, quindi il gravel sembra davvero più pesante della strada, e una mountain bike su sentiero si comporta in modo diverso da una bici da strada sull'asfalto.
| Parametro | Resistenza del rullo | Velocità virtuale |
|---|---|---|
Pendenza | Scalato in base alla Difficoltà del rullo, livellato | Grezzo dal profilo di pendenza (non scalato) |
Tipo di superficie | Aumenta la resistenza sulle superfici più ruvide | Resistenza al rotolamento più alta, aderenza in curva ridotta |
Tipo di bici | Effetto minimo | Regola la resistenza aerodinamica in base alla posizione in sella |
Velodromo
Materiali della pista
Il modulo velodromo usa coefficienti di resistenza al rotolamento separati per le superfici delle piste al coperto.
| Legno | La più veloce. Legno liscio, costruito apposta. |
|---|---|
| Cemento | Superficie standard dei velodromi all'aperto. |
| Asfalto | Asfalto più ruvido, tipico delle piste più vecchie. |
Trasparenza
Limiti della fisica virtuale
Anche se è un sistema sofisticato, non sarà mai perfetto. Ecco i compromessi noti e cosa significano per la tua esperienza in sella.
Il motore fisico tende a essere un po' generoso piuttosto che troppo punitivo. In pratica la tua uscita virtuale può essere un po' più veloce di uno sforzo identico nel mondo reale, ma non dovrebbe mai sembrare artificialmente lenta o rotta.
| Risoluzione GPS | I percorsi sono ricampionati a intervalli di 10 metri, in linea con la precisione dei GPS di consumo. Le curve molto strette nei sentieri da mountain bike (raggio sotto i 10 metri) potrebbero non essere colte del tutto, quindi la tua velocità virtuale nei single track tecnici può essere più alta che nella realtà. |
|---|---|
| Rilevamento dei tornanti | I tornanti nelle discese di montagna vengono rilevati e penalizzati, ma per i tornanti più stretti (come quelli alpini affrontati a passo d'uomo) il limite di velocità può risultare più alto della realtà. Il sistema usa un livellamento adattivo per cogliere meglio le curve strette, ma il rumore del GPS rende per natura imprecisi i dettagli sotto i 10 metri. |
| Curve in discesa | Il motore tiene conto del fatto che la pendenza riduce l'aderenza disponibile in curva: le discese ripide verso curve strette sono penalizzate più delle curve in piano. Il modello però semplifica la combinazione reale di frenata e forze in curva, quindi le discese molto ripide a tornanti possono comunque permettere velocità un po' più alte di quelle che un ciclista vero tenterebbe. |
| Niente vento | La velocità del vento è sempre zero e la densità dell'aria è fissa al livello del mare, quindi una cresta esposta si pedala come una valle riparata. |
| La scia cambia la velocità, non la resistenza | Nelle uscite sugli eRoutes, stare a ruota di un altro ciclista, di un bot o di un compagno di uscita riduce la resistenza dell'aria di circa il 27% dietro un ciclista, e di più se sei più indietro nella fila, così con la stessa potenza vai più veloce. La scia cambia la tua velocità e la tua posizione sul percorso, mai la resistenza del rullo, ed è disattivata quando c'è un allenamento allegato. |
| Condizioni della superficie | Attrito e resistenza al rotolamento sono fissi per ogni tipo di superficie. Il motore non simula strade bagnate, ghiaia smossa, fango o condizioni variabili dei sentieri. Un percorso gravel si pedala sempre come una buona ghiaia compatta. |
Pedala con una fisica reale.
Importa qualsiasi eRoute GPX, imposta la superficie e il tipo di bici, e lascia che il motore faccia il resto. Quantità di moto, resistenza aerodinamica, resistenza al rotolamento, curve: tutto calcolato in tempo reale dai tuoi dati di potenza.